Bons plans du moment

Une connectivité avancée pour vos projets mécatroniques
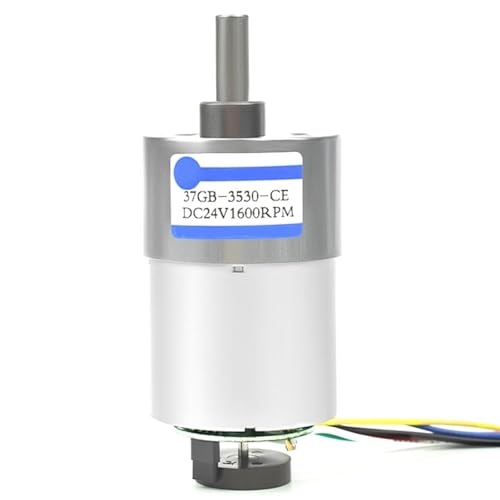
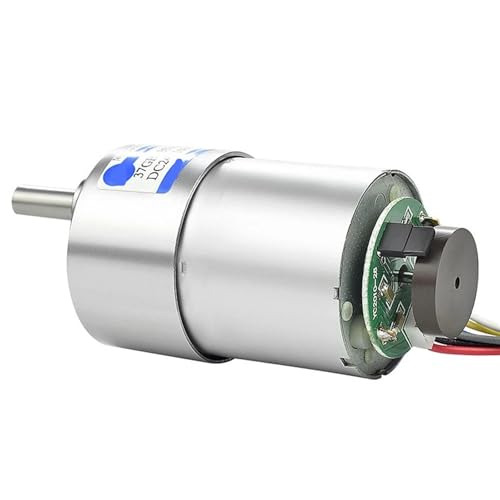
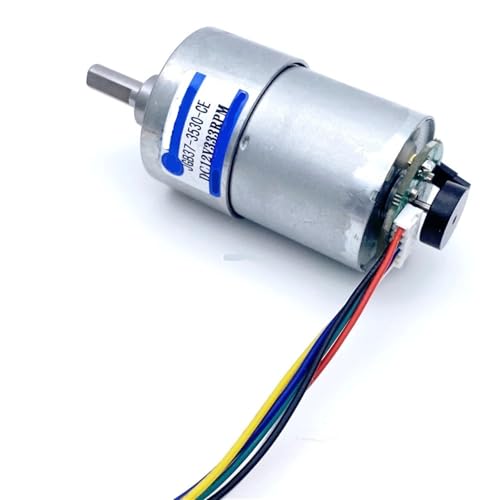
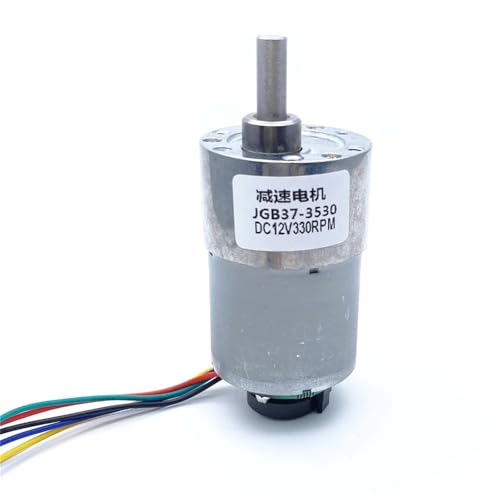
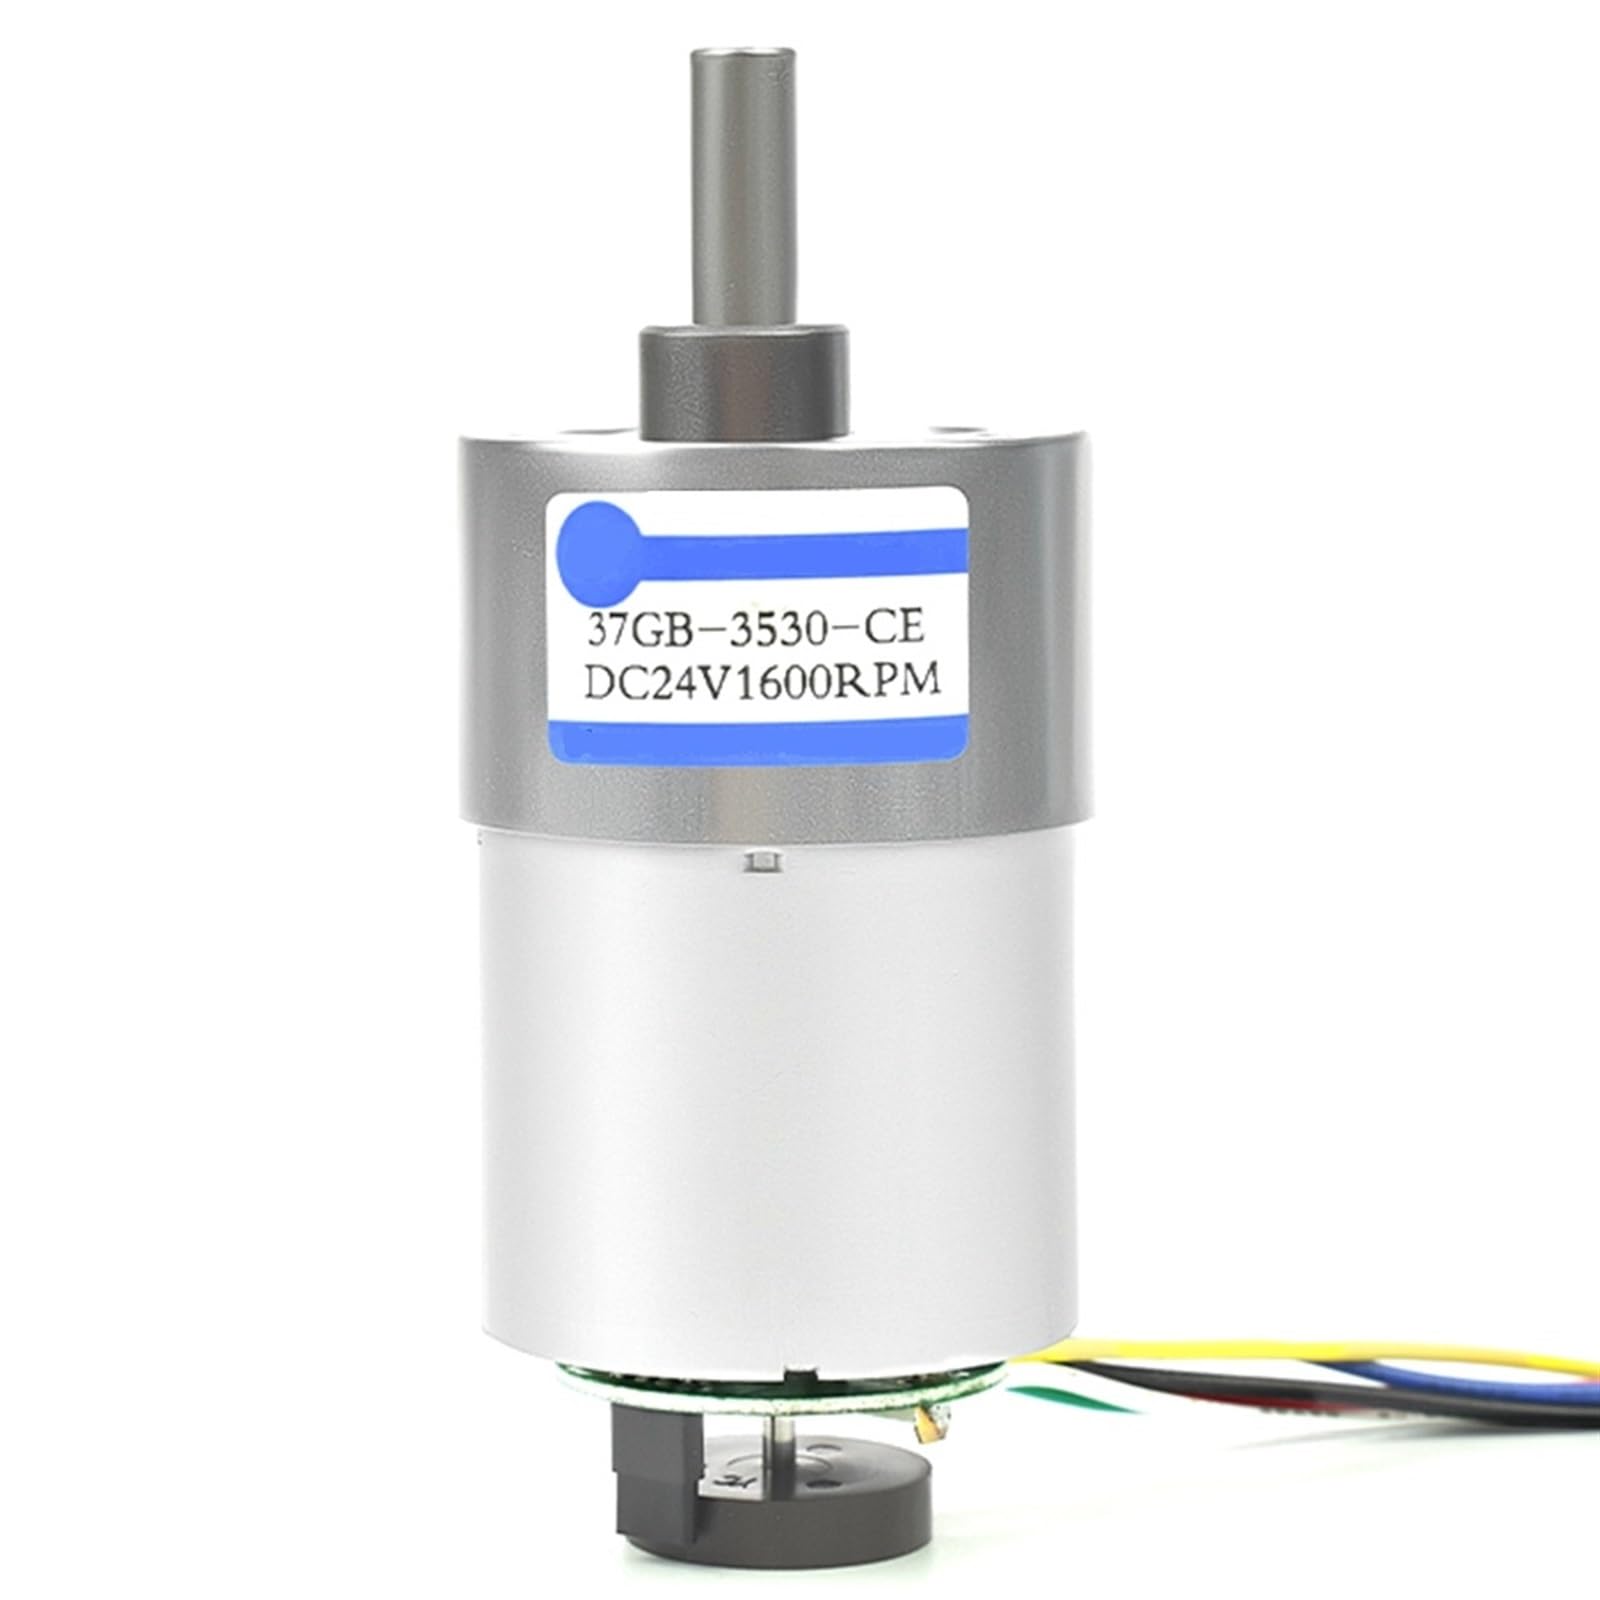
La particularité du moteur 16 broches JGB37-3530 réside dans sa connectique haut de gamme. Équipé d'une prise PWM-XH2.54, il assure une liaison électrique parfaite entre l'encodeur magnétique à effet Hall et votre carte de contrôle. Fini les mauvais contacts et les pertes de signaux de positionnement qui faussent les calculs de vos algorithmes de navigation.
Conception robuste avec support de fixation en acier
Ce moteur de 37 mm de diamètre ne fait aucun compromis sur la solidité. Son réducteur à engrenages est protégé par une coque métallique hermétique. Livré avec son étrier de fixation spécifique, il s'ancre solidement sur n'importe quel support horizontal ou vertical, transformant efficacement l'énergie électrique 12V en un mouvement rotatif stable de 1600 tr/min.
Points clés du système de motorisation
- Interface 16 broches : Idéale pour séparer proprement l'alimentation de puissance et les signaux logiques du capteur.
- Vitesse de 1600 tr/min : Apporte la réactivité nécessaire aux mécanismes de déplacement rapide.
- Format 37 mm : Standard de l'industrie pour un remplacement direct sans modification de vos plans de CAO.
En choisissant ce modèle avec encodeur intégré, vous éliminez le besoin d'installer des capteurs de fin de course externes encombrants, simplifiant ainsi le design global de vos machines et robots mobiles.